Robot công nghiệp_Bài 6: Phương pháp NEWTON – EULER
Với phương pháp Lagrange, mô hình động lực học của tay máy xuất phát từ tổng năng lượng của hệ...
Với phương pháp Lagrange, mô hình động lực học của tay máy xuất phát từ tổng năng lượng của hệ...
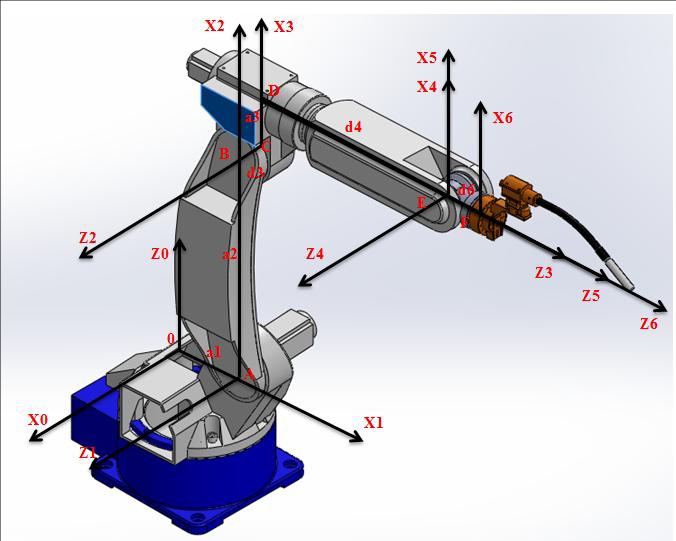
Động lực học tay máy Động lực học tay máy nghiên cứu mối quan hệ giữa lực, mômen, năng lượng…...

Một số ví dụ ứng dụng quy tắc DH: Tay máy ba khâu phẳng: Sơ đồ động học của tay...
Mô tả tối thiểu của hướng 1. Góc Euler: Góc ơle hình thành mô tả hướng tối thiểu bằng cách...
Chương 2: Động học tay máy. 2.1. Vị trí và hướng của vật rắn trong không gian: 2.1.1....
© 2021 Kỹ Thuật Chế Tạo - Phát Triển Công Nghiệp